Mengenal Embodied Artificial Intelligence, Inovasi yang Membuat Robot Belajar dari Lingkungan Sekitar
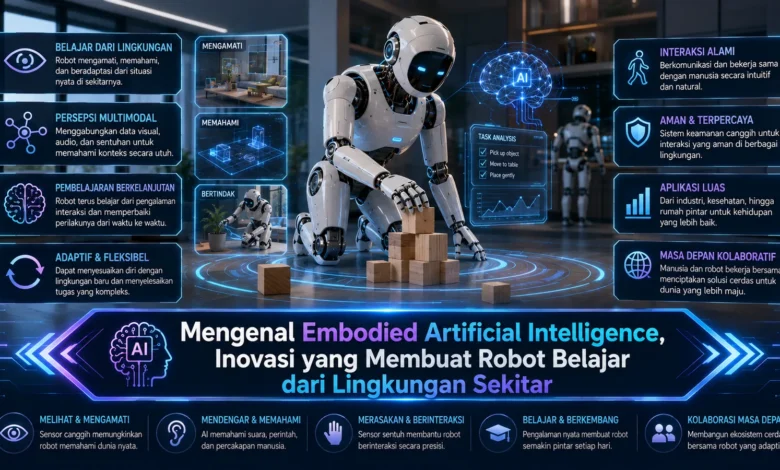
Embodied Artificial Intelligence menjadi salah satu perkembangan menarik dalam dunia TEKNOLOGI karena membawa kecerdasan buatan lebih dekat dengan lingkungan fisik. Jika AI konvensional banyak bekerja melalui data dan antarmuka digital, Embodied AI menghubungkan kemampuan tersebut dengan robot, sensor, serta perangkat yang dapat bergerak dan berinteraksi secara langsung. Pendekatan ini memungkinkan mesin tidak hanya memproses informasi, tetapi juga mengamati keadaan sekitar, melakukan tindakan, mempelajari hasilnya, dan menyesuaikan perilaku berdasarkan pengalaman.
Embodied Artificial Intelligence Membawa AI ke Dunia Fisik
Embodied Artificial Intelligence merupakan konsep AI yang memberikan sistem kemampuan untuk memahami sekaligus bertindak dalam lingkungan nyata. Wujud fisik tersebut dapat berbentuk robot layanan, mesin industri, perangkat otonom, maupun berbagai sistem pintar yang memiliki kemampuan mengindra lingkungan sekaligus memberikan respons fisik.
Hal yang membuat Embodied AI berbeda adalah adanya siklus antara pengamatan lingkungan, pengambilan keputusan, dan respons fisik. Sistem tidak hanya memproses data seperti aplikasi AI biasa, tetapi dapat memperoleh informasi baru ketika berinteraksi dengan lingkungan. Mekanisme semacam ini mendorong terciptanya mesin yang semakin adaptif terhadap kondisi dunia nyata.
Cara Embodied AI Mengenali Kondisi di Sekitarnya
Sebelum dapat belajar dari lingkungan, robot perlu memperoleh berbagai informasi mengenai objek dan ruang di sekelilingnya. Kamera, sensor posisi, mikrofon, perangkat pengukur jarak, serta sensor fisik lainnya menyediakan berbagai jenis masukan kepada sistem.
Informasi dari berbagai sensor tersebut kemudian dianalisis untuk membangun representasi mengenai keadaan lingkungan. Apabila perangkat mengenali perubahan lingkungan, sistem bisa memperbarui keputusan berdasarkan situasi terbaru. Persepsi yang semakin baik menjadi fondasi bagi TEKNOLOGI robot yang semakin adaptif.
Robot Belajar Melalui Pengalaman dan Interaksi
Salah satu karakteristik utama TEKNOLOGI embodied intelligence adalah kemampuan sistem memperoleh pengetahuan melalui tindakan dan hasilnya. Sistem dapat bertindak terhadap lingkungan, mengevaluasi respons yang diperoleh, kemudian menentukan langkah berikutnya berdasarkan pengalaman.
Pada sebuah skenario, robot dapat belajar memindahkan objek dengan menyesuaikan arah gerakan serta tekanan yang digunakan. Apabila percobaan pertama belum memberikan hasil yang sesuai, sistem dapat menggunakan informasi tersebut untuk menyesuaikan strategi berikutnya. Siklus tindakan dan evaluasi tersebut membuat robot tidak hanya bergantung pada instruksi statis.
Robot Dapat Berlatih Melalui Simulasi Digital
Melatih robot langsung di lingkungan fisik dapat membutuhkan waktu, energi, serta sumber daya yang besar. Karena itu, lingkungan virtual dapat dimanfaatkan untuk membantu proses pelatihan sebelum sistem digunakan dalam kondisi operasional sebenarnya.
Dalam lingkungan simulasi, robot bisa menghadapi banyak variasi situasi dalam waktu yang lebih terkontrol. Namun, simulasi tetap memiliki perbedaan dibandingkan kondisi fisik sebenarnya. Karena kondisi tersebut, model perlu melalui proses adaptasi agar kemampuan yang dipelajari dapat digunakan dengan baik. Perpaduan latihan virtual dengan interaksi fisik dapat membantu pengembangan Embodied AI berlangsung lebih efisien.
Penerapan Embodied AI Semakin Luas dalam Kehidupan Nyata
Sifat adaptif yang dimiliki Embodied AI membuka peluang penggunaan pada berbagai bidang. Manufaktur, pergudangan, logistik, pertanian, pelayanan, dan rumah pintar berpotensi menggunakan mesin yang dapat menyesuaikan perilaku berdasarkan situasi.
Dalam fasilitas logistik, misalnya, robot bisa memperbarui rute berdasarkan kondisi area kerja. Pada sektor pelayanan, sistem perlu memahami keberadaan orang dan menyesuaikan gerakannya dengan aman. Apabila robot digunakan pada ruang yang terus berubah, kemampuan adaptasi menjadi semakin penting.
Robot yang Belajar Tetap Membutuhkan Batasan Keselamatan
Fleksibilitas mesin dalam menentukan tindakan juga menghadirkan tantangan yang perlu diperhatikan. Berbeda dari AI yang hanya memberikan keluaran melalui layar, robot memiliki kemampuan melakukan tindakan fisik terhadap objek di sekitarnya.
Kesalahan dalam memahami objek atau memperkirakan jarak dapat menghasilkan tindakan yang tidak diinginkan. Karena alasan tersebut, pengujian, pembatasan tindakan, sistem penghentian aman, serta pemantauan harus diterapkan bersama kemajuan kemampuan pembelajaran. Keamanan data dan privasi juga perlu diperhatikan karena sistem pengindraan dapat memproses data mengenai ruang dan aktivitas di sekitarnya.
Penutup
TEKNOLOGI Embodied Artificial Intelligence memperlihatkan arah baru ketika AI mulai terhubung langsung dengan robot dan lingkungan melalui kombinasi sensor, pembelajaran, pengambilan keputusan, dan kemampuan melakukan tindakan. Siklus mengamati, bertindak, dan mengevaluasi hasil dapat membantu mesin menyesuaikan perilaku terhadap perubahan kondisi. Namun keselamatan, perlindungan data, kemampuan persepsi, dan konsistensi perilaku tetap perlu mendapatkan perhatian seiring kemampuan robot berkembang. Dengan mengikuti evolusi Embodied AI dan robotika, pembaca dapat melihat bagaimana robot masa depan berpotensi belajar semakin banyak dari dunia di sekitarnya.