Peneliti MIT Kembangkan Kulit Sensor Fleksibel untuk Mendeteksi Gerakan dan Sentuhan dalam VR
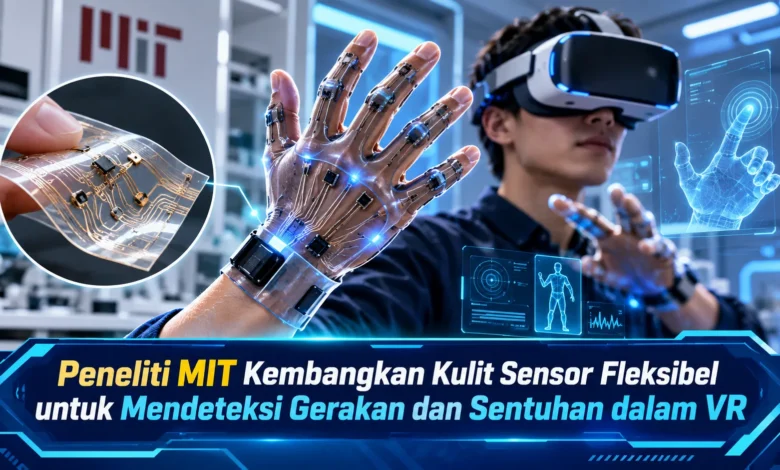
Peneliti Massachusetts Institute of Technology (MIT) mengembangkan kulit sensor fleksibel yang mampu mendeteksi perubahan bentuk, gerakan, dan respons tekanan melalui teknologi serat optik lunak. Inovasi yang diumumkan pada 8 Oktober 2026 ini menawarkan pendekatan baru untuk melacak pergerakan tubuh secara tiga dimensi tanpa mengandalkan banyak sensor kaku. Material tersebut dapat menekuk, meregang, dan mengikuti perubahan permukaan sambil menghasilkan rekonstruksi digital yang hampir berlangsung secara langsung. Perkembangan TEKNOLOGI ini berpotensi memperluas penggunaan sensor wearable dalam virtual reality (VR), permainan interaktif, rehabilitasi fisik, hingga pengendalian robot dari jarak jauh. Meski masih berupa prototipe penelitian, hasil pengujiannya menunjukkan kemampuan pengukuran yang menjanjikan.
Mengenal Kulit Sensor Fleksibel Hasil Penelitian MIT
Tim insinyur dari Massachusetts Institute of Technology berhasil mengembangkan lembaran sensor fleksibel yang dirancang untuk mendeteksi gerakan material secara tiga dimensi. Perangkat hasil penelitian tersebut menggunakan jaringan serat optik lunak yang disusun pada bahan silikon lentur. Ketika material ditekuk, serat optik bergerak bersama permukaan silikon. Respons fisik ini mengubah jumlah cahaya yang mencapai ujung sensor. Berkat analisis pola cahaya, sistem berpotensi menggambarkan perubahan posisi material. Metode penginderaan tersebut menawarkan alternatif terhadap sensor gerak konvensional.
Inovasi yang dilakukan tim MIT dikembangkan melalui kerja sama mahasiswa pascasarjana Qifan Yu dan Nina Cao bersama profesor teknik mesin Kaitlyn Becker. Hasil pengembangannya dijelaskan dalam artikel ilmiah Advanced Intelligent Systems dengan kajian tentang rekonstruksi bentuk melalui susunan pandu gelombang optik. Jika dibandingkan dengan beberapa sistem motion capture yang mengandalkan perangkat pelacak yang dipasang terpisah, lembaran MIT memanfaatkan sensor yang mengikuti permukaan. Manfaat rancangan ini muncul melalui pengukuran permukaan yang tidak sepenuhnya kaku. Melalui karakteristik ini, teknologi dapat menjadi dasar perangkat pelacak gerakan tubuh untuk kebutuhan interaksi digital.

Mekanisme Sensor Optik dalam Merekonstruksi Bentuk Tiga Dimensi
Rancangan sensor fleksibel tersebut menggunakan mekanisme penghantaran cahaya melalui serat. Pada serat optik konvensional, cahaya diteruskan menggunakan bagian tengah yang bening yang dilindungi oleh cladding untuk membatasi kehilangan sinyal. Pada penelitian terbaru ini, tim MIT mengembangkan serat dengan bagian tengah berbahan karet bening dan cladding elastis yang diberi pewarna gelap. Material tersebut memberikan fleksibilitas saat permukaan bergerak. Selain itu, peneliti menciptakan perbedaan tekstur pada salah satu sisi serat. Rancangan yang tidak simetris tersebut memungkinkan respons cahaya berbeda menurut arah kelengkungan.
Saat material penghantar cahaya mengalami kelengkungan, intensitas sinyal yang diterima dapat mengalami perbedaan. Respons optik yang dihasilkan membantu mengidentifikasi perubahan bentuk lokal. Peneliti kemudian menyusun beberapa serat menggunakan pola zig-zag di dalam permukaan sensor yang dapat dilenturkan. Pada setiap komponen penginderaan menerima cahaya dari sumber LED dan sensor cahaya pada ujung lainnya. Hasil pembacaan sensor diteruskan menuju rangkaian elektronik eksternal. Pada proses pengolahan berikutnya, algoritma mengolah hubungan antara sinyal dan kelengkungan untuk menampilkan representasi digital permukaan.
Akurasi Kulit Sensor MIT dalam Pengujian Laboratorium
Dalam proses pengujian prototipe, para peneliti MIT menguji lembaran pada sejumlah kondisi deformasi. Pada demonstrasi laboratorium dilakukan dengan melipat lembaran secara diagonal. Sistem pengolahan selanjutnya, membangun model virtual yang menyesuaikan tampilan dengan gerakan material hampir secara langsung. Respons sistem tersebut menunjukkan bahwa sinyal optik dapat digunakan untuk memvisualisasikan gerakan lembaran fleksibel. Meski responsnya cukup cepat, sistem belum menjadi produk wearable komersial. Dengan mempertimbangkan tahap pengembangan, kemampuan penggunaan pada aktivitas bergerak cepat belum dapat dianggap sepenuhnya siap digunakan.
Pengujian akurasi juga memanfaatkan bentuk acuan hasil pencetakan 3D. Melalui metode pengujian tersebut, lembaran sensor dipasang pada bentuk acuan yang telah disiapkan. Setelah pengukuran selesai, para ilmuwan mengevaluasi kesesuaian model virtual dengan objek acuan. Dalam percobaan laboratorium, sistem mencapai selisih pengukuran di bawah 0,4 sentimeter. Sebagai pembanding, sejumlah rancangan sensor kaku sebelumnya mencapai perbedaan pengukuran sekitar 1 sampai 2 sentimeter. Hasil pengukuran tersebut memperlihatkan potensi peningkatan akurasi. Kendati angka kesalahannya relatif kecil, kinerja dalam penggunaan dinamis perlu dievaluasi lebih lanjut.
Potensi Kulit Sensor Fleksibel untuk Virtual Reality dan Gaming
Salah satu peluang penggunaan adalah pengembangan perangkat virtual reality. Pada teknologi pelacakan gerakan konvensional, pengguna dapat membutuhkan sensor kaku untuk menentukan arah gerakan pengguna. Dengan memanfaatkan lembaran penginderaan MIT, gerakan permukaan dapat direkonstruksi. Dalam penerapan masa depan berupa perangkat yang dikenakan, informasi tersebut berpotensi membantu mengendalikan avatar. Untuk menggambarkan kemungkinannya, gerakan lengan pengguna mungkin digunakan sebagai masukan permainan interaktif. Peluang penggunaan tersebut dapat memberikan pengalaman yang lebih alami. Namun demikian, fungsi tersebut masih berupa kemungkinan pengembangan.
Di samping fungsi penginderaan bentuk, teknologi sensor MIT dapat dikaji lebih lanjut untuk membaca perubahan akibat sentuhan. Ketika permukaan sensor menerima tekanan, struktur serat dapat mengalami perubahan kelengkungan. Perubahan sinyal yang muncul berpotensi digunakan untuk mengenali kontak. Meski demikian, fungsi sensor tidak sama dengan perangkat pemberi umpan balik haptik. Perangkat haptik menggunakan mekanisme khusus untuk menciptakan respons pada tubuh. Dalam pengembangan aplikasi VR, kulit sensor MIT lebih tepat dipahami sebagai teknologi penginderaan, bukan pengganti langsung sarung tangan VR dengan umpan balik fisik. Penjelasan tersebut memberikan gambaran realistis mengenai kemampuan prototipe.
Peluang Penggunaan Sensor Lentur dalam Pengendalian Robot
Pada bidang penggunaan lainnya, kulit sensor fleksibel MIT berpotensi mendukung rehabilitasi fisik. Dalam proses rehabilitasi, tenaga kesehatan membutuhkan informasi mengenai perubahan mobilitas. Evaluasi menggunakan pengamatan manusia memiliki peranan penting, tetapi rekaman kuantitatif berpotensi memperkaya evaluasi. Lembaran sensor MIT berpotensi digunakan mengikuti permukaan anggota tubuh untuk membantu memantau pergerakan sepanjang sesi terapi. Hasil pengukuran yang dikumpulkan berpotensi membantu terapis membandingkan perkembangan dari waktu pemeriksaan sebelumnya ke pemeriksaan terbaru. Namun demikian, penggunaan klinis memerlukan validasi lebih lanjut.
Kemampuan mengikuti perubahan bentuk juga membuka peluang penerapan dalam pengendalian robot. Dalam sistem teleoperated robotics, gerakan tubuh operator dapat digunakan sebagai masukan pengendalian. Jika sensor dikembangkan sebagai pakaian, perubahan bentuk mungkin mendukung penerjemahan gerakan menjadi perintah digital. Informasi tersebut bisa menjadi bagian dari proses pemetaan gerakan. Untuk skenario pengembangan, perubahan posisi tubuh bisa digunakan mengontrol perangkat mekanis. Kendati potensinya menarik, pengendalian fisik memerlukan pengembangan lanjutan. Oleh sebab itu, sensor MIT menjadi salah satu bagian dari sistem yang lebih luas.
Masa Depan Teknologi Sensor Gerakan untuk Virtual Reality
Inovasi lembaran sensor berbasis serat optik MIT menunjukkan kemajuan penting dalam penginderaan bentuk tiga dimensi. Melalui kombinasi serat optik elastis, susunan jalur optik berliku, dan algoritma rekonstruksi, sistem dapat menghasilkan representasi digital deformasi dengan kesalahan kurang dari 0,4 sentimeter dalam pengujian. Kemampuan tersebut menawarkan potensi aplikasi dalam robotika, meskipun prototipe belum siap menggantikan perangkat komersial. Seiring kemajuan sistem penginderaan fleksibel, material semacam ini membantu menghadirkan perangkat yang lebih nyaman dikenakan. Dari sudut pandang Anda, apakah kulit sensor fleksibel akan membuka penggunaan baru dalam interaksi manusia dan mesin? Bagikan pendapat Anda mengenai perkembangan virtual reality.