Mengenal Embodied Artificial Intelligence, Inovasi yang Membuat Robot Belajar dari Lingkungan Sekitar
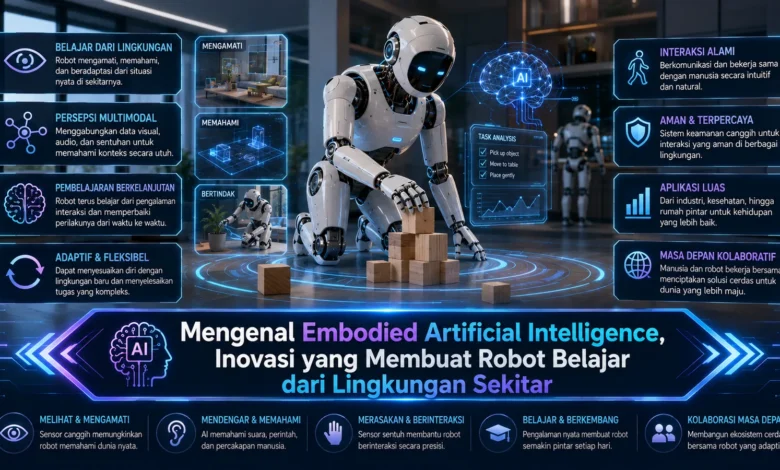
Embodied Artificial Intelligence menjadi salah satu perkembangan menarik dalam dunia TEKNOLOGI karena membawa kecerdasan buatan lebih dekat dengan lingkungan fisik. Jika AI konvensional banyak bekerja melalui data dan antarmuka digital, Embodied AI menghubungkan kemampuan tersebut dengan robot, sensor, serta perangkat yang dapat bergerak dan berinteraksi secara langsung. Pendekatan ini memungkinkan mesin tidak hanya memproses informasi, tetapi juga mengamati keadaan sekitar, melakukan tindakan, mempelajari hasilnya, dan menyesuaikan perilaku berdasarkan pengalaman.
Embodied Artificial Intelligence Membawa AI ke Dunia Fisik
Embodied Artificial Intelligence merupakan konsep AI yang memberikan sistem kemampuan untuk memahami sekaligus bertindak dalam lingkungan nyata. Tubuh tersebut bisa hadir dalam bentuk robot, perangkat otomatis, mesin bergerak, atau sistem fisik lainnya yang memiliki kemampuan mengindra lingkungan sekaligus memberikan respons fisik.
Salah satu pembeda penting kecerdasan buatan berwujud adalah hubungan erat antara persepsi, keputusan, tindakan, dan pengalaman. Mesin tidak sekadar mengandalkan masukan digital yang telah disiapkan, tetapi mampu menggunakan pengalaman fisik sebagai bagian dari proses pembelajaran. Kemampuan tersebut membuat Embodied AI menjadi bagian penting dalam perkembangan robotika modern.


Persepsi Menjadi Fondasi Pembelajaran Robot
Sebelum dapat belajar dari lingkungan, robot perlu memperoleh berbagai informasi mengenai objek dan ruang di sekelilingnya. Sensor visual, perangkat audio, sensor jarak, sistem sentuhan, dan alat pengindraan lainnya menyediakan berbagai jenis masukan kepada sistem.
Masukan yang dikumpulkan robot kemudian dianalisis untuk membangun representasi mengenai keadaan lingkungan. Ketika robot menemukan sebuah objek, sistem dapat menggunakan informasi tersebut untuk menentukan tindakan berikutnya. Pemahaman lingkungan yang semakin matang dapat membantu proses pembelajaran berlangsung lebih efektif.
Robot Belajar Melalui Pengalaman dan Interaksi
Salah satu gagasan penting dalam Embodied AI adalah penggunaan interaksi nyata sebagai bagian dari pembelajaran mesin. Sistem dapat bertindak terhadap lingkungan, mengevaluasi respons yang diperoleh, kemudian menentukan langkah berikutnya berdasarkan pengalaman.
Sebagai contoh, robot yang sedang mempelajari cara mengambil sebuah benda dapat mencoba menentukan posisi dan kekuatan genggaman. Ketika tindakan awal menghasilkan kesalahan, sistem berpotensi memperbarui pendekatan berdasarkan pengalaman sebelumnya. Mekanisme belajar melalui interaksi semacam ini menunjukkan bagaimana TEKNOLOGI AI dapat berkembang melalui pengalaman langsung.
Simulasi Membantu Robot Belajar Sebelum Masuk Dunia Nyata
Melatih robot langsung di lingkungan fisik dapat membutuhkan waktu, energi, serta sumber daya yang besar. Oleh sebab itu, lingkungan virtual dapat dimanfaatkan untuk membantu proses pelatihan sebelum sistem digunakan dalam kondisi operasional sebenarnya.
Pada sistem pelatihan digital, robot bisa menghadapi banyak variasi situasi dalam waktu yang lebih terkontrol. Meski demikian, simulasi tetap memiliki perbedaan dibandingkan kondisi fisik sebenarnya. Karena kondisi tersebut, hasil pembelajaran perlu diuji dan disesuaikan kembali pada perangkat fisik. Kombinasi simulasi dan pengalaman nyata memberikan pendekatan yang lebih fleksibel untuk membangun kemampuan mesin.
Robot Cerdas Berpotensi Hadir di Berbagai Lingkungan
Kemampuan belajar dari lingkungan membuat TEKNOLOGI tersebut berpotensi diterapkan dalam banyak aktivitas. Industri produksi, sistem logistik, layanan publik, aktivitas domestik, dan berbagai bidang lainnya bisa memperoleh manfaat dari sistem robotik yang lebih fleksibel.
Dalam fasilitas logistik, misalnya, robot bisa memperbarui rute berdasarkan kondisi area kerja. Sementara itu pada area layanan, sistem harus mampu mengenali perubahan keadaan agar tindakan tetap sesuai. Semakin dinamis lingkungannya, pembelajaran berbasis pengalaman semakin dibutuhkan.
Robot yang Belajar Tetap Membutuhkan Batasan Keselamatan
Kemajuan kecerdasan buatan berwujud harus disertai dengan mekanisme keselamatan yang matang. Tidak seperti aplikasi yang sebagian besar menghasilkan respons digital, robot berinteraksi secara nyata dengan benda maupun manusia.
Kesalahan persepsi maupun pengambilan keputusan bisa menimbulkan risiko ketika mesin bekerja di dekat manusia. Karena alasan tersebut, validasi perilaku, perlindungan perangkat, batas operasional, serta sistem keamanan menjadi fondasi dalam penerapan TEKNOLOGI robotika cerdas. Keamanan data dan privasi juga perlu diperhatikan karena robot dapat mengumpulkan banyak informasi mengenai lingkungan.
Penutup
TEKNOLOGI Embodied Artificial Intelligence memperlihatkan arah baru ketika AI mulai terhubung langsung dengan robot dan lingkungan melalui kombinasi sensor, pembelajaran, pengambilan keputusan, dan kemampuan melakukan tindakan. Siklus mengamati, bertindak, dan mengevaluasi hasil berpotensi membuat robot menjadi semakin fleksibel ketika menghadapi situasi baru. Meski demikian, keamanan operasional, privasi informasi, akurasi sensor, serta keandalan sistem harus menjadi bagian utama dalam pengembangan TEKNOLOGI tersebut. Melalui pembahasan TEKNOLOGI embodied intelligence yang terus berkembang, masyarakat dapat memahami bagaimana AI dan robotika mulai membangun hubungan baru dengan lingkungan nyata.