Mengenal Embodied Artificial Intelligence, Inovasi yang Membuat Robot Belajar dari Lingkungan Sekitar
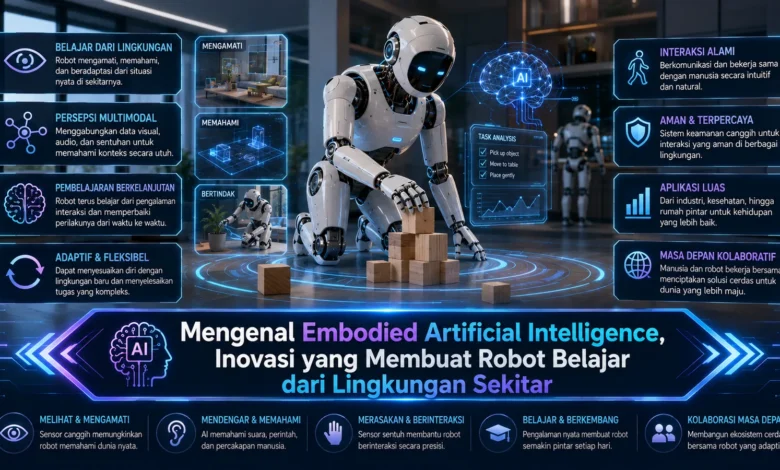
Embodied Artificial Intelligence menjadi salah satu perkembangan menarik dalam dunia TEKNOLOGI karena membawa kecerdasan buatan lebih dekat dengan lingkungan fisik. Jika AI konvensional banyak bekerja melalui data dan antarmuka digital, Embodied AI menghubungkan kemampuan tersebut dengan robot, sensor, serta perangkat yang dapat bergerak dan berinteraksi secara langsung. Pendekatan ini memungkinkan mesin tidak hanya memproses informasi, tetapi juga mengamati keadaan sekitar, melakukan tindakan, mempelajari hasilnya, dan menyesuaikan perilaku berdasarkan pengalaman.
Memahami Cara Kerja Embodied AI
Embodied AI menjadi TEKNOLOGI kecerdasan buatan yang menggabungkan pemrosesan informasi dengan tubuh fisik. Wujud fisik tersebut dapat berupa robot bergerak, lengan robotik, mesin otonom, maupun perangkat cerdas lainnya yang dilengkapi sensor serta komponen untuk melakukan tindakan.
Hal yang membuat Embodied AI berbeda adalah adanya siklus antara pengamatan lingkungan, pengambilan keputusan, dan respons fisik. Mesin tidak sekadar mengandalkan masukan digital yang telah disiapkan, tetapi dapat memperoleh informasi baru ketika berinteraksi dengan lingkungan. Pendekatan tersebut mendorong terciptanya mesin yang semakin adaptif terhadap kondisi dunia nyata.
Cara Embodied AI Mengenali Kondisi di Sekitarnya
Agar mampu berinteraksi secara efektif, robot perlu memperoleh berbagai informasi mengenai objek dan ruang di sekelilingnya. Sensor visual, perangkat audio, sensor jarak, sistem sentuhan, dan alat pengindraan lainnya membantu AI memperoleh gambaran mengenai kondisi nyata.
Informasi dari berbagai sensor tersebut kemudian diproses agar AI dapat mengenali objek, posisi, gerakan, dan kondisi tertentu. Ketika robot menemukan sebuah objek, sistem mampu menyesuaikan perilaku sesuai keadaan yang terdeteksi. Persepsi yang semakin baik membuat interaksi antara AI dan dunia nyata semakin terarah.
Robot Belajar Melalui Pengalaman dan Interaksi
Salah satu karakteristik utama TEKNOLOGI embodied intelligence adalah kemampuan menghubungkan proses belajar dengan pengalaman fisik. Robot dapat mencoba melakukan tindakan, mengamati konsekuensinya, kemudian menggunakan informasi tersebut untuk menyesuaikan perilaku.
Sebagai contoh, robot yang sedang mempelajari cara mengambil sebuah benda dapat mencoba menentukan posisi dan kekuatan genggaman. Apabila percobaan pertama belum memberikan hasil yang sesuai, sistem berpotensi memperbarui pendekatan berdasarkan pengalaman sebelumnya. Siklus tindakan dan evaluasi tersebut membuat robot tidak hanya bergantung pada instruksi statis.
Simulasi Membantu Robot Belajar Sebelum Masuk Dunia Nyata
Melatih robot langsung di lingkungan fisik dapat membutuhkan waktu, energi, serta sumber daya yang besar. Karena itu, simulasi digital sering digunakan sebagai bagian dari pengembangan Embodied AI sebelum kemampuan tersebut diuji menggunakan perangkat fisik.
Melalui dunia virtual, robot dapat mencoba berbagai tindakan berulang kali tanpa merusak perangkat fisik. Walaupun begitu, lingkungan virtual tidak selalu menggambarkan dunia nyata secara sempurna. Untuk mengurangi perbedaan tersebut, model perlu melalui proses adaptasi agar kemampuan yang dipelajari dapat digunakan dengan baik. Penggabungan TEKNOLOGI simulasi dan pembelajaran langsung dapat membantu pengembangan Embodied AI berlangsung lebih efisien.
Embodied AI Membuka Peluang bagi Robot yang Lebih Adaptif
Sifat adaptif yang dimiliki Embodied AI membuat TEKNOLOGI tersebut berpotensi diterapkan dalam banyak aktivitas. Pabrik, pusat distribusi, fasilitas layanan, lingkungan pertanian, serta rumah berpotensi menggunakan mesin yang dapat menyesuaikan perilaku berdasarkan situasi.
Dalam fasilitas logistik, misalnya, robot dapat menggunakan sensor untuk memilih lintasan ketika lingkungan berubah. Dalam lingkungan yang berinteraksi dengan manusia, sistem harus mampu mengenali perubahan keadaan agar tindakan tetap sesuai. Ketika kondisi kerja semakin sulit diprediksi, kemampuan adaptasi menjadi semakin penting.
Robot yang Belajar Tetap Membutuhkan Batasan Keselamatan
Kemajuan kecerdasan buatan berwujud harus disertai dengan mekanisme keselamatan yang matang. Tidak seperti aplikasi yang sebagian besar menghasilkan respons digital, robot dapat bergerak dan memberikan dampak langsung terhadap lingkungan.
Kesalahan persepsi maupun pengambilan keputusan dapat menghasilkan tindakan yang tidak diinginkan. Oleh sebab itu, mekanisme keselamatan, evaluasi menyeluruh, kontrol operasional, dan pengawasan perlu menjadi bagian penting dari pengembangan Embodied AI. Perlindungan informasi dari kamera dan sensor tidak boleh diabaikan karena sensor yang digunakan mesin berpotensi menangkap berbagai informasi dunia nyata.
Kesimpulan
Embodied Artificial Intelligence menunjukkan perkembangan AI menuju sistem yang semakin dekat dengan dunia fisik melalui kombinasi sensor, pembelajaran, pengambilan keputusan, dan kemampuan melakukan tindakan. Siklus mengamati, bertindak, dan mengevaluasi hasil membuka peluang terciptanya robot yang lebih adaptif dibandingkan sistem dengan instruksi sepenuhnya statis. Meski demikian, keamanan operasional, privasi informasi, akurasi sensor, serta keandalan sistem perlu diperhatikan agar penerapan Embodied AI memberikan manfaat secara bertanggung jawab. Dengan terus memahami perkembangan Embodied Artificial Intelligence, masyarakat dapat memahami bagaimana AI dan robotika mulai membangun hubungan baru dengan lingkungan nyata.